顯示具有 Ardupilot 標籤的文章。 顯示所有文章

2014年4月28日 星期一

[心得]APM:Plane 3.0.0

最近 APM:Plane 有個重大的更新,這兩天花了些時間將所有重點看了一次
重點如下:
1.Extended Kalman Filter(EKF):
之前就有聽說這個很厲害的 Filter 它可讓我們進入更高階的穩定狀態,提升高度及位置的精準度,要使用這個功能需將 AHRS_EKF_USE 參數設為 1(Enable) 才能使用,舊版的預設當然就是 0(Disable),但是缺點是你的飛控要升級成 Pixhawk 才能發揮出這強大的功能,因為這個涉汲到浮點數的運算能力 愈強的 CPU 浮點數的運算能力強,是不是又有一個好理由可以升級了呢?

2014年4月7日 星期一

[原創] AutoTune 跳舞吧!!

這個模式其實已經出來好一陣子,但一直到前一陣子這功能才比較健全,也許還有人不知這是什麼東西我就先介紹一下這個模式到底有什麼作用?

所謂的 AutoTune 就是直升機會透過一些動作自動調整難搞的 PID 值,在台灣有不少人使用過 DJI 這家的飛控,他們稱這種調整的方式為跳舞模式,所以 APM 的開發團隊當是不會錯過,此模式和我們手動調整相同,需要一個外力干擾較小環境才能調出正確的數值,如果最近的天氣穩定我會出去試用,看看是否真的可以調整出這麼完美的 PID,有興趣的朋友也可下載我翻譯的中文版,如有什麼問題或者看不是很了的地方都歡迎通知我進行修正。


下載位置:AutoTune 中文版

2014年3月31日 星期一

[原創]如何設定 APM PID

像這一類的文章我大概已經看過3~4篇,雖然每次在重大更新後 PID 的參數會有些許不同,但我想觀念都是一樣的,最近遇到一位飛友希望我能幫他翻譯一下 ArduCopter 上 Tuning 這篇文章,最近就找了時間把這篇文章翻好放上來與各位分享,有興趣的朋友請至下列網址下載,有任何問題請再跟我說,謝謝。


2013年12月18日 星期三

[分享]ArduCopter-3.1 released


這次的版本隔了比較久的時間,感覺從這個版本開始已經出現極緻的優化處理,但也可能對於初階的使用者會更搞不懂這些功能在做什麼
例如:
Autotune of Roll and Pitch gains
這個我還蠻了他們的想法就是讓飛控可以自我調整,但前題是我們的多軸機必須要有基本的飛行能力,這對於已經進入的人會覺得很方便,但剛用的人會看到載具亂飛可能會嚇死,要使用的人記得去看說明

Drift mode
這是前面版本從未出現的模式,這個模式就是可以讓你移動油門控制高度,移動 Pitch 控制前後,其餘的皆油飛控幫你處理,主要是可以空拍的飛行員可以更專心且平滑的操作飛機,讓初學者可以了解油門及Pitch的使用,當然使用前請閱讀 說明

這次也增加了一種新的直升機型態,SingleCopter & CoaxCopter 前面一個之前在模擬器中玩過類似的機型,它與傳覺直升機最大的差別在於它控制方向的方法是使用單槳正下方的鰭片,用講的很難懂看那就請看下圖
控制方向就是利用正下方那個白白的鰭片,這種飛行方式相當的創新,有興趣的朋友一樣請見這裡

其他的改善重點可以再看看我下面所提供的連結。
原文連結:ArduCopter-3.1 released!

2013年10月21日 星期一

[分享]APM 外接式 Leds Buzzer 模組

原文連結: http://goo.gl/MXiyid


大家是不是時常在準備起飛時有個困擾「GPS Lock 了嗎」、「ARMING 了沒 」我想這應該皆是因為我們看不清楚的 LED 的燈號,現在有人開發出一個小模組只要透過3個 Analog Port 就可以將這兩個狀況以兩顆 LED 及一顆蜂鳴器清楚的表現出來,電路圖如上圖,下面的影片是我依這個電路圖接出來的 Demo 板

LED 狀態說明:
藍色 LED:GPS
紅色 LED:Arm

蜂鳴器說明:
遙桿置於啟動位置 -> 嗶~嗶~ -> 啟動程序完成 -> 嗶~嗶~ -> 可以開始飛行


實作影片:


2013年8月16日 星期五

[原創]Vibration Control 震動防制

圖片引用自:http://copter.ardupilot.com/wiki/ac_measuringvibration/
由 ArduCopter 2.9+ 採用了更精確的演算法所以已經將震動列為最需要改進的項目,但那時各種方法都出來有加裝保麗龍(這個我有試過 xd!!沒效)的有用橡皮圈,但似乎都沒有太大的改善,但之後就有人試出一些還不錯的方法

2013年6月19日 星期三

ArduCopter 3.0 準備開放下載


如果大家這幾天有關注 DIY DRONES 的最新消息應該知道,他們已經準備好要推出ArduCopter 3.0 的 Firmware 版本這次也算是重大改善,重點如下:


  1. 在 Loiter 及 Auto Mode 使用慣性導航表示這兩個模式能夠更精確的控制。
  2. 使用這3個變數 WPNAV_SPEED, WPNAV_SPEED_UP, WPNAV_SPEED_DN 可以在執行自動飛航任務時控制速度,表示當飛機自動飛行時不再是呆呆的看著它跑完任務,至少可以加快它執行任務的速度讓我們可以早點收工回家。
  3. 有個重要的安全措拖改善:就是在激活馬達前飛控會檢查所有需要校驗的感應器是否已經校驗完成(如果不想檢查請將 ARMING_CHECK 設為 0),這樣可以避免某些天兵什麼都沒做就要出去飛,但對於飛行老手來說我想都會將這項功能關閉,加快激活的速度。

如果有人已經和我一樣迫不及待想要試試新的 Firmware ,下面的連結也是有個簡單的教學,但也記得 PID 會需要做些調整,不要吃緊弄破碗阿


其他祥細說明請見:ArduCopter-3.0 ready for wider use

2013年3月27日 星期三

APM Official QuardCopter

APM Official QuardCopter Assembly Complete


第一次親手組裝 APM 原廠的機架,這次的配備清單如下:

2013年3月21日 星期四

APM 6 Mode Of Walkera DEVO 10


這次幫朋友做專案時又用到了一台我沒用過的遙控器 Walkera DEVO 10,這個品牌是對岸在台灣深耕已久的品牌,也出過不少讓人印象深刻的四軸玩具,大家對它應該相當熟悉,但他們所出的控對於一個專業的玩家來說,似乎不是這麼的受到歡迎畢竟台灣還是日系品牌的天下,但以他們的價位及性能對於初學的使用者而言本人認為C/P值頗高,甚至有幾台控讓我看了也相當驚訝,而這次的 DEVO 10 也是其中之一,10動的遙控器不到5千再看看我的 DX7s (催眠自己我的還是比較好)。

2013年1月21日 星期一

ArduCopter V2.9 Release


在2012年底時就已經頻頻露出 V2.9 的消息,聽說是目前最強大而穩定的版本,經過多方的測試RC版甚至到第4版,如果要使用最新版本的程式請注意以下幾點

  1. 修正加速度計的校驗方式
  2. 修正自動行調的方式
  3. 建議使用保麗龍放在板子的下方減少震動的影響
  4. PID需要些調整
Firmware主要的修正:
  1. ALT HOLD使用慣性導航,故增加了一些參數。
  2. 自動降落的優化,看到後真的相當的滿意,大大增加完全執行任務的能力。
  3. 使用聲納做地面追縱,簡單說就是直升機會依地形的起伏做修正,在影片中可以看到遇到上坡直升機就跟著上升,反之亦然。
  4. 翻轉訓練,就是在 Acro 模式時只要放開 roll 及 pitch 遙桿就會回復到水平位置,就是避免翻轉過了頭來不及反應。
  5. 相機的快門控制。
整理出來的這些是個人認為比較重要的,祥細內容請見 ArduCopter 2.9 released - DIY Drones

2012年11月26日 星期一

ArduPlane 2.67 released


針對這次的更新我做的整理如下


  • 修正uBlox GPS 的錯誤,這個錯誤可能會導致飛行姿態與導航不良。
  • 修正  APM 參數代碼錯誤,導致死區輔助通道無法設置參數,EX:設置RC5_DZ時實際上是設置RC5_MIN。
  • 使用 UBLOX GPS 的垂直速度修正部分 DCM 加速。
  • 增加了新的加速度計校準代碼,優化飛行姿態,可以到 CLI 模式輸入 "accel" 進行校準步驟。
  • CLI模式可以在遙測模式連接時執行,這對加速規校驗非常有用。
  • 加入新的次副翼類型。
  • 修正風向以配合以速度為基礎風向來源。
  • 處理了15、16個參數名稱避免於地面站產生亂碼。
  • 增加 RSSI_PIN 選項來設置測量接收器的RSSI的引腳。
  • 增加新的 MAVLink 參數 SYS_STATUS ,監控電子羅盤運作的狀態。
  • 增加新的 MAVLink 參數 APM_OFFSET,讓VFR_HUD 保持在0 ~ 100。
看起來還不少,本人覺的比較重要的是有關加速規的校驗有興趣的朋友試試吧。

2012年11月21日 星期三

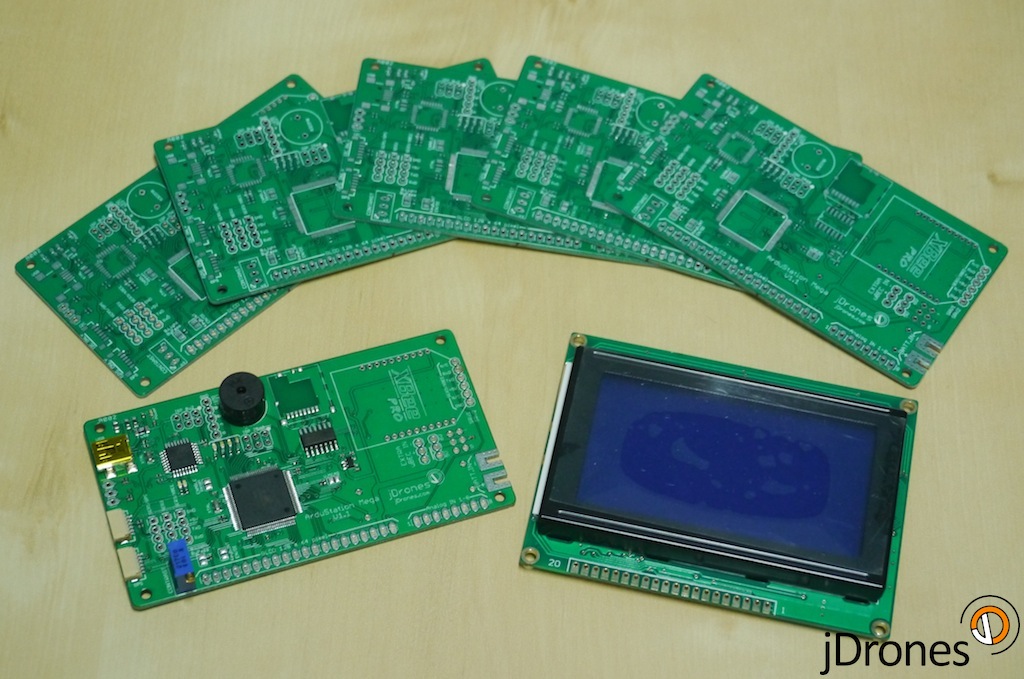
[轉載]ArduStation Mega

之前一直沒有完成的地面站,現在 jDrones 就又出了一塊已經整合好的板子,目前還在測試階段但根據以往的經驗 jDrones 出品的品質都還不錯,但價格就讓人有點不太滿意,有興趣的朋友可以參考看看。


Technical specs:
  • MCU: Atmel 2560 with Atmel 8u2 USB "adapter"
  • XBee footprint for telemetry with external pins
  • IO: Buzzer, Analog, I2C, GPS
  • SDCard holder for storage needs
  • 128 x 64 pixel Graphics LCD
  • 3 x TTL Serial output pins
  • 2 x Servo outputs with internal/external power feed
  • Encoder port for menus etc use
  • Connection for I2C Keyboard 
  • 4 x LEDs for showing different statues

2012年8月16日 星期四

Sonar Protector 聲納保護器

不知道大家在摔機的時候有沒有碰過把 sonar也摔到一整個快掛掉了,因為它的位置不像主板在中間的載板位置都會有防護罩保護,通常sonar 都在遠離電子設備的地方而且下方一定是空的,相對的在保護一定會較差,我想大家一定知道 EZ0-XL 並不便宜如果掛了心都會淌血,最近我就發現我的 Sonar PCB 已經出現裂痕,如果再不保護應該會在下一次的不當降落應該就會應聲斷裂,所以才積極的請朋友幫我銑了一個 Sonar Protector,大家可以看到下圖就是用塑鋼將sonar包起來然後再鎖到橫桿上,這樣最壞的狀況只有可能會進土,而不會造成太嚴重的傷害,經過地面測試也不會影響功能的運作,有興趣的朋友下列的圖給大家一個參考。


2012年8月7日 星期二

APM Power Protection


在最新的ArduPlane WIKI中發表了一份我發現很久的問題,甚至覺得是不是因為這個原因將我的XBEE搞壞的罪魁禍手,之前不知哪來的大電流衝破板上的二極體導致整塊板子無法供電,我當時也是自己用電錶找出被衝破的那顆二極體,然後找一顆較大功率的二極體並上去,代替原來的那顆SMD 極體,如果原廠早點發現這個問題提出這份修正也許就不會造成這個問題,所以各位有空就把它接上去吧,不然到時我衝壞什麼再來後悔就來不及了

這次官方的說明主要有兩個地方:

一、在電力來源處增加一顆二極體防止逆向電流

二、在ESC供電的地方多使用了一顆500mA Fuse,防止大電流衝壞板子,算是一個雙重保障。

2012年7月25日 星期三

[News]ArduCopter 2.7 Released!


今天剛發表的 ArduCopter 2.7 ,這次多了相機雲台的3維控制中文WIKI也已經同步更新,此項功能本人也還沒有機會驗證,因為我沒有這個東西Orz,現在最新版本的MP也已經開始支援據說是最強大的3DR uBlox GPS,阿肚沒錢可以嚐試這種玩意,我用MTK就已經很滿足了,只是看到影片中那種準確性真的是會嚇一跳,這次MP的改版似乎也很大,誰叫 ArduCopte 的功能愈來愈多,想到就好想出去飛一下,只是最近風會不會太大了一點,原文請見ArduCopter 2.7 Released!

2012年6月26日 星期二

四軸飛行器飛行運動說明


今天又找到了一篇寫得很祥細的四軸飛行動作的說明,也解答了我的一些疑惑,也希望這篇文章也對各位有所幫助。

註:這篇是對岸所寫的說明,為尊重作者我僅做了轉繁體的動作,但我覺得本篇文章和我們的用語沒有太大的差別,所以內容我沒做任何的修改。

======================================================================

四旋翼飛行器的結構形式和工作原理
1.結構形式
直升機在巧妙使用總距控制和週期變距控制之前,四旋翼結構被認為是一種最簡單和最直觀的穩定控制形式。但由於這種形式必須同時協調控制四個旋翼的狀態參數,這對駕駛員認為操縱來說是一件非常困難的事,所以該方案始終沒有真正在大型直升機設計中被採用。這裡四旋翼飛行器重新考慮採用這種結構形式,主要是因為總距控制和週期變距控制雖然設計精巧,控制靈活,但其複雜的機械結構卻使它無法再小型四旋翼飛行器設計中應用。另外,四旋翼飛行器的旋翼效率相對很低,從單個旋翼上增加拉力的空間是非常有限的,所以採用多旋翼結構形式無疑是一種提高四旋翼飛行器負載能力的最有效手段之一。至於四旋翼結構存在控制量較多的問題,則有望通過設計自動飛行控制系統來解決。四旋翼飛行器採用四個旋翼作為飛行的直接動力源,旋翼對稱分佈在機體的前後、左右四個方向,四個旋翼處於同一高度平面,且四個旋翼的結構和半徑都相同,旋翼1和旋翼3逆時針旋轉,旋翼2和旋翼4順時針旋轉,四個電機對稱的安裝在飛行器的支架端,支架中間空間安放飛行控制計算機和外部設備。四旋翼飛行器的結構形式如圖1.1所示。
圖1.1 四旋翼飛行器的結構形式

2012年6月21日 星期四

ArduCopter 2.6 & ArduPlane 2.40 release

這個月DIY Drones發表了ArduCopter 2.6 &  ArduPlane 2.40,當然除了修復一些Bug,還有就是開始支援 MAVLink 1.0,所以算是重大的更新,比較需要注意的是,如果使用了最新版本的fw,因為是走 MAVLink 1.0的協定所以你的Mission Planner也需要一起升級成最新的版本。

更新項目:
- 自動設定UBlox GPS模組
- 更新相機雲台的控制
- 加快記憶卡抹除的速度
- RTL的目標設為家的位置,用來做為自動降落的位置

ArduCopter 2.6的更新項目較多有興趣的人可以參考。

2012年6月20日 星期三

ArduStation 建置(上)

在很久以前一直想要建立一個地面站,但礙於經費不足如果還要再跟原廠買個地面站來用,我想又是一筆費用,幸好Open Hardware的好處在這,我就看著原廠的Eagle File大略分析一下基本上我們常用的Arduino就可以很輕易的做到這些功能,只是原廠把它們洗在同一塊板子會比較方便又很好看,但身為一個黑客怎能不試試自已做一個呢,所以這篇就和大家分享我實作的方法。

2012年4月22日 星期日

硬體設備


組好四軸已經有一段期間可是一直沒有想到要寫自己的設備,可是在自己調試PID的過程才覺得其實硬體佔了非常重要的因素,也給想要DIY的朋友一個參考。